RoboAI-tutkimuskeskuksessa kehitetään parhaillaan kognitiivisen robotiikan ratkaisuja, joissa robotit eivät ainoastaan suorita ennalta ohjelmoituja liikkeitä vaan oppivat uusia tehtäviä esimerkiksi ihmisen antamien esimerkkien avulla. Yksi työn konkreettisista tuloksista on robotiikan tutkimusaineisto, joka on nyt avoimesti kaikkien hyödynnettävissä.
Perinteisessä robotiikassa robotin tehtävät ja liikkeet määritellään pitkälti etukäteen. Kognitiivisessa robotiikassa tavoitteena on, että robotti pystyy hyödyntämään ympäristöstään saamaansa tietoa ja mukauttamaan toimintaansa sen perusteella. Tämä edellyttää uusien oppimismenetelmien lisäksi laadukasta aineistoa, jonka avulla tekoälymalleja voidaan opettaa ja kehittää.
Sadoista koulutusepisodeista syntyi avoin tutkimusaineisto
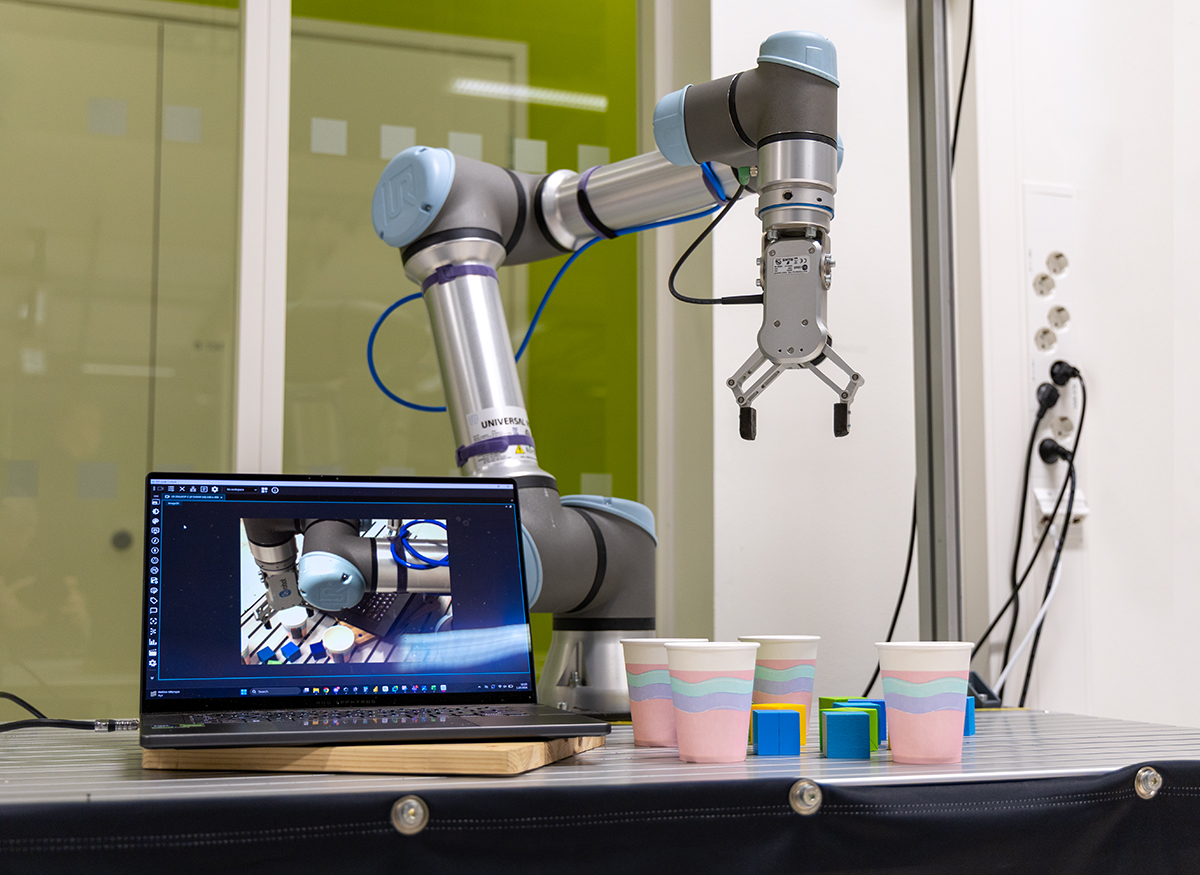
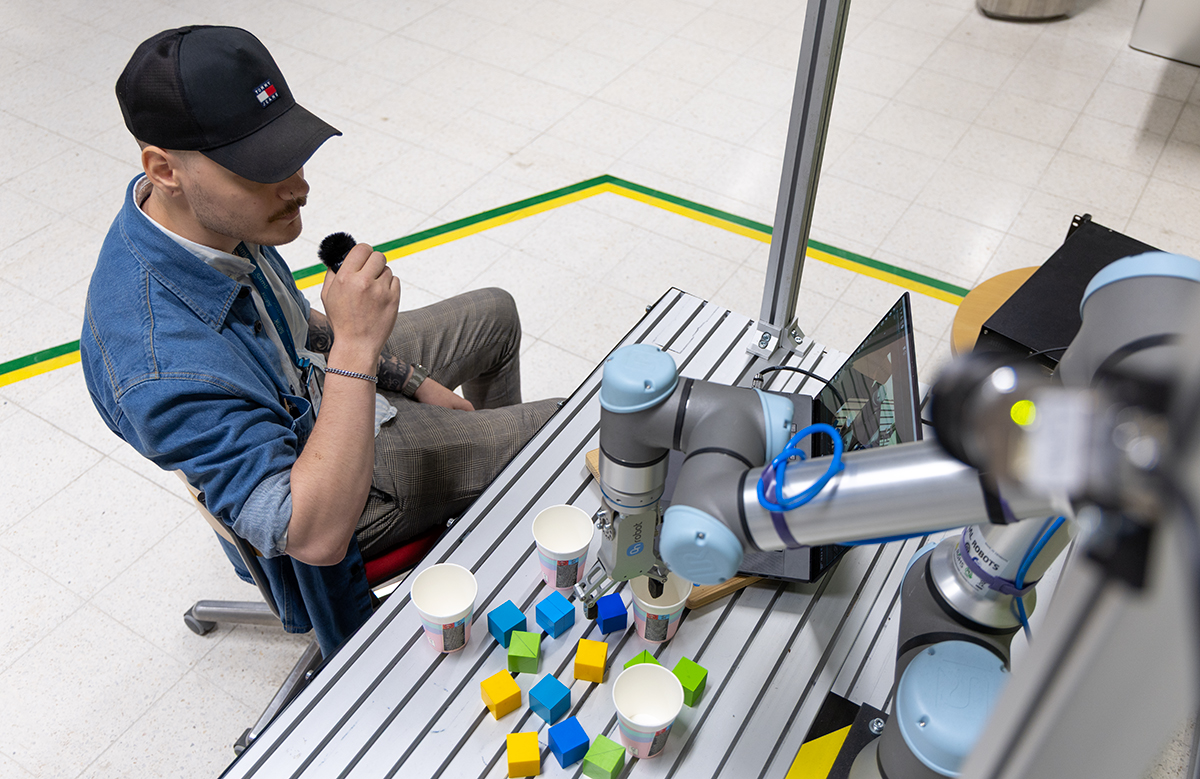
RoboAI-tutkimuskeskuksessa suunniteltiin UR5e-robotin ja konenäköjärjestelmän yhdistävä kognitiivinen robottijärjestelmä. Järjestelmällä tallennettiin 443 koulutusepisodia, joissa robotti käsittelee konenäköjärjestelmän havaitsemia kappaleita sille chatissa annettujen ohjeiden perusteella.
– Yksi koulutusepisodi kattaa robotin suorittaman tehtävän alusta loppuun. Sen aikana tallensimme synkronoidusti kamerakuvaa, robotin tilatietoja ja tehtävää kuvaavan tekstimuotoisen ohjeen, kertoo aineiston suunnittelusta ja keräämisestä vastannut tutkija Joonas Rouhiainen.
Kerätty aineisto on nyt julkaistu Googlen kehittämän TensorFlow Datasets -palvelun aineistokatalogissa. Julkaisun myötä datasetti on avoimesti kaikkien tutkijoiden ja kehittäjien saatavilla, ja sitä voidaan hyödyntää robottien oppimiseen liittyvien tekoälymallien tutkimuksessa ja kehittämisessä.
– Kuka tahansa voi vapaasti hyödyntää sitä joko sellaisenaan tai yhdessä muiden robotiikka-aineistojen kanssa esimerkiksi robottien toimintamallien kouluttamisessa, täydentää Rouhiainen.
Laboratoriosta kohti aitoa toimintaympäristöä
Kerätty aineisto on osa laajempaa kognitiivisen robotiikan CoRI5.0-hanketta, jossa tarkastellaan robottien oppimista, konenäköä, ihmisen ja robotin yhteistyötä sekä uusia tapoja ohjelmoida robotteja. Tähän mennessä hankkeessa on tutkittu erilaisia algoritmeja ja menetelmiä ja demonstroitu kognitiivisen robotiikan mahdollisuuksia. Seuraavaksi opittua tietoa sovelletaan Cimcorp Oy:n kanssa toteutettavassa sisälogistiikan pilotissa.
– Syksyn aikana tavoitteemme on rakentaa laboratorio-olosuhteissa toimiva demonstraatio, ja ensi vuonna ratkaisua on tarkoitus testata aidossa toimintaympäristössä, kertoo Kari Marttila, CoRI5.0-hankkeen projektipäällikkö.
Tavoitteena joustavampi robotiikka
Kun uusien tehtävien opettaminen robotille helpottuu, robotteja voidaan tulevaisuudessa hyödyntää joustavammin myös ympäristöissä, joissa tuotteet, tehtävät ja olosuhteet muuttuvat.
– Kyse ei ole vain yksittäisen robotin opettamisesta, vaan laajemmin siitä, miten robotiikka voisi tulevaisuudessa mukautua paremmin muuttuviin tarpeisiin. Tavoitteena on, että tulevaisuudessa robottien toimintaa voisivat ohjata myös ihmiset, jotka eivät osaa ohjelmoida robotteja perinteisin tavoin, tiivistää johtava tutkija Mirka Leino.
Kiinnostuitko aiheesta? Katso video
Videolla havainnollistetaan kognitiivisen robotiikan tutkimusta käytännössä. Siinä nähdään, miten neuroverkkomalli hyödyntää luonnollisella kielellä annettua ohjetta ja kamerakuvaa robotin toiminnan ohjaamiseen reaaliajassa.
CoRI5.0 – Cognitive Robotics Initiative for Industry 5.0 -hanketta toteuttavat Centria-ammattikorkeakoulu, Satakunnan ammattikorkeakoulu, Turun ammattikorkeakoulu ja Vaasan ammattikorkeakoulu. Hanketta rahoittavat Euroopan aluekehitysrahasto (EAKR), Itä-Suomen Elinvoimakeskus sekä mukana olevat yritykset.